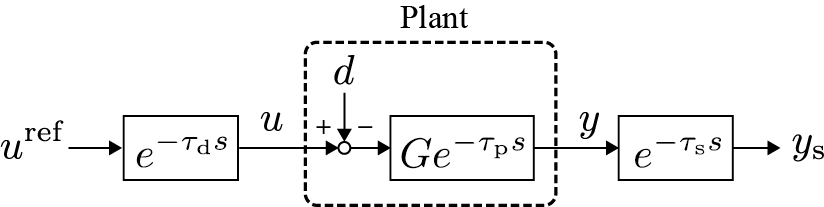システムの入出力に遅延が含まれる場合,一巡伝達関数の位相に遅れを伴う非最小位相系となり,フィードバック制御系の設計が困難となる。
スミス予測器/補償器はむだ時間による制御性能の劣化を改善する手法である。
制御システムにおいて想定される遅延として,駆動遅延,伝播遅延,観測遅延などが挙げられる。それぞれの遅延時間を
τ d \tau_{\rm d} τ d ,
τ p \tau_{\rm p} τ p ,
τ s \tau_{\rm s} τ s とし,プラントを
G G G とすれば,システムは以下のように表現される。
ただし,
u u u ,
y y y ,
d d d はそれぞれ入力信号,出力信号,外乱を表し,
◯ r e f \bigcirc^{\rm ref} ◯ ref は参照値,
◯ s \bigcirc_{\rm s} ◯ s は観測値を表す。このとき,観測信号は以下のように記述される。
y s = e − τ a l l G u r e f − e − τ d y G d τ a l l ≡ τ d + τ p + τ s τ d y ≡ τ p + τ s \begin{align}
y_{\rm s} &= e^{\rm -\tau_{\rm all}}Gu_{\rm ref} - e^{\rm -\tau_{\rm dy}}Gd \\
\tau_{\rm all} &\equiv \tau_{\rm d} + \tau_{\rm p} + \tau_{\rm s} \\
\tau_{\rm dy} &\equiv \tau_{\rm p} + \tau_{\rm s}
\end{align} y s τ all τ dy = e − τ all G u ref − e − τ dy G d ≡ τ d + τ p + τ s ≡ τ p + τ s 参照値を
r r r ,制御器を
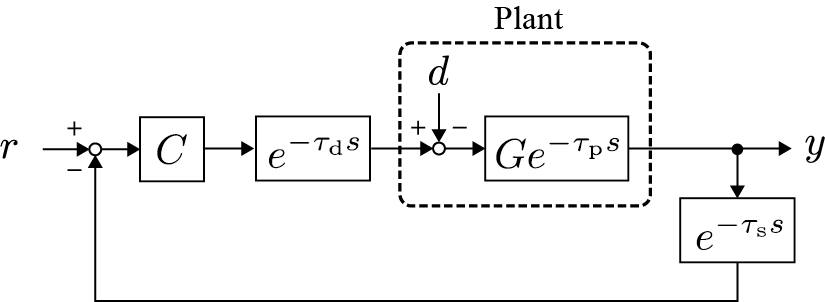
C C C とすれば,フィードバック制御系は次のように表現される。
このシステムの伝達関数は以下となる。
y = C G 1 + C G e − τ a l l e − ( τ d + τ p ) s r − 1 1 + C G e − τ a l l e − τ p s G d \begin{align}
y &= \frac{CG}{1 + CGe^{-\tau_{\rm all}}}e^{-(\tau_{\rm d}+ \tau_{\rm p})s}r - \frac{1}{1 + CGe^{-\tau_{\rm all}}}e^{-\tau_{\rm p}s}Gd
\end{align} y = 1 + CG e − τ all CG e − ( τ d + τ p ) s r − 1 + CG e − τ all 1 e − τ p s G d このシステムは入力伝達関数と外乱伝達関数の双方が特性方程式にむだ時間を含むため,フィードバック制御系の設計が非常に困難となる。
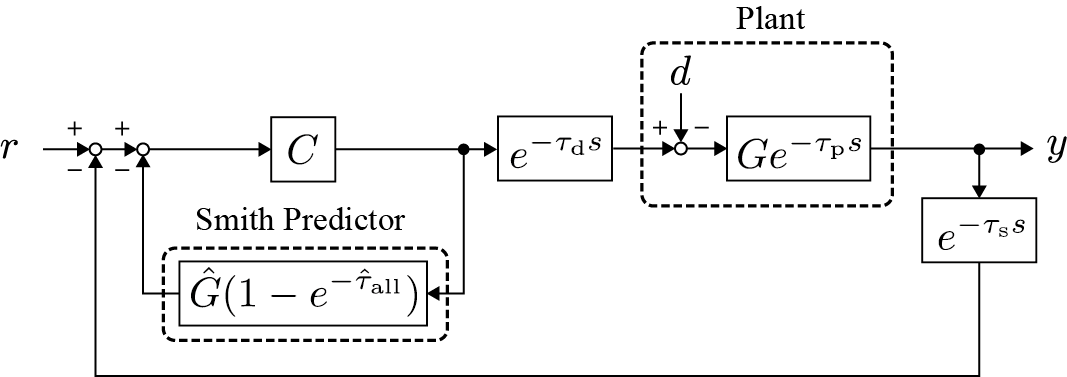
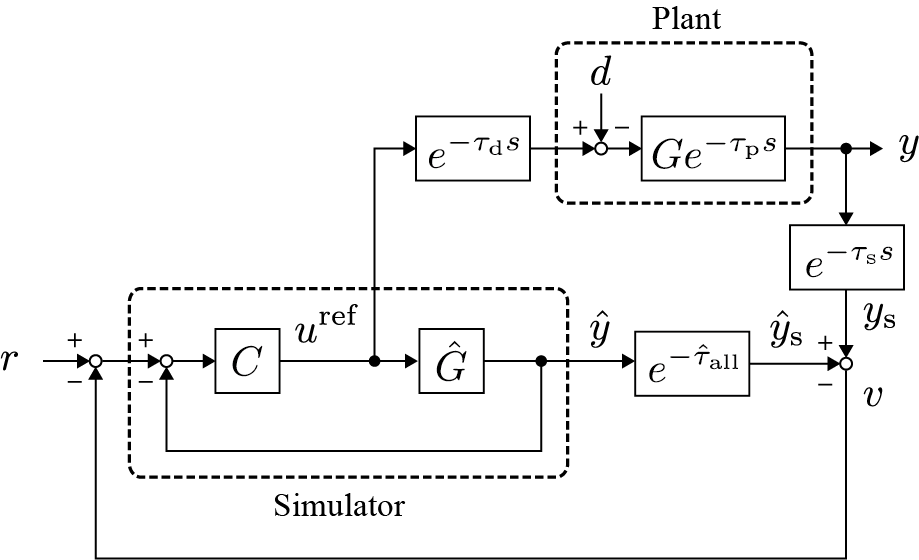
スミス予測器はプラントと遅延時間のモデルを使用して下図に示すように設計される。
このとき,出力は次のように記述される。
y = C G 1 + C G ^ + C ( G e − τ a l l − G ^ e − τ ^ a l l ) e − ( τ d + τ p ) s r − 1 + C G ^ ( 1 − e − τ ^ a l l ) 1 + C G ^ + C ( G e − τ a l l − G ^ e − τ ^ a l l ) e − τ p s G d \begin{align}
y &= \frac{CG}{1 + C\hat{G} + C(Ge^{-\tau_{\rm all}} - \hat{G}e^{-\hat{\tau}_{\rm all}})}e^{-(\tau_{\rm d}+ \tau_{\rm p})s}r - \frac{1+ C\hat{G}(1-e^{-\hat{\tau}_{\rm all}})}{1 + C\hat{G} + C(Ge^{-\tau_{\rm all}} - \hat{G}e^{-\hat{\tau}_{\rm all}})}e^{-\tau_{\rm p}s}Gd
\end{align} y = 1 + C G ^ + C ( G e − τ all − G ^ e − τ ^ all ) CG e − ( τ d + τ p ) s r − 1 + C G ^ + C ( G e − τ all − G ^ e − τ ^ all ) 1 + C G ^ ( 1 − e − τ ^ all ) e − τ p s G d 実値とモデルが十分に近い場合,次のように簡略化することができる。
y = C G 1 + C G ^ e − ( τ d + τ p ) s r − 1 + C G ^ ( 1 − e − τ ^ a l l ) 1 + C G ^ e − τ p s G d \begin{align}
y &= \frac{CG}{1 + C\hat{G}}e^{-(\tau_{\rm d}+ \tau_{\rm p})s}r - \frac{1+ C\hat{G}(1-e^{-\hat{\tau}_{\rm all}})}{1 + C\hat{G}}e^{-\tau_{\rm p}s}Gd
\end{align} y = 1 + C G ^ CG e − ( τ d + τ p ) s r − 1 + C G ^ 1 + C G ^ ( 1 − e − τ ^ all ) e − τ p s G d 上記のシステムでは特性方程式にむだ時間が存在せず,簡便な設計が可能となる。
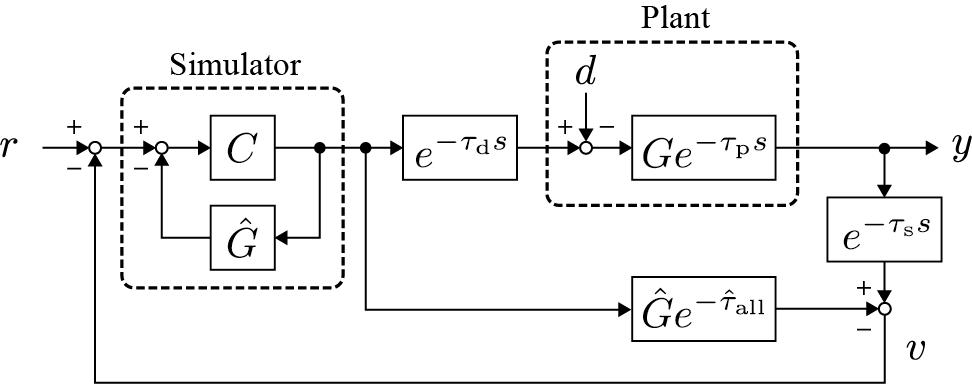
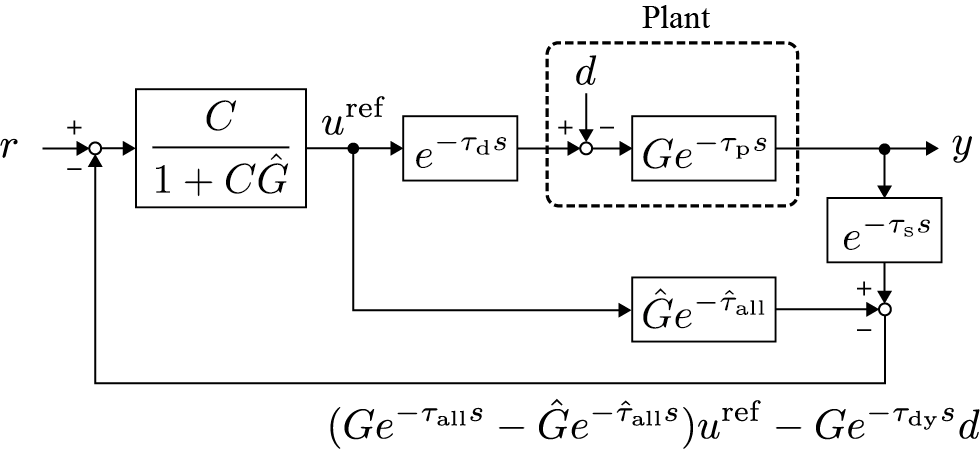
スミス予測器を使用した制御系は以下のように等価変換することができる。
スミス予測器の役割として,以下の2点が挙げられる
制御器 C C C
モデル誤差および外乱が生じた際にこれを補正する内部モデル制御を行っている
上記のブロック線図を以下のように変形すれば,シミュレータの動作を確認することができる。
内部モデル制御器による誤差出力
v v v は次のように記述される。
v = ( G e − τ a l l s − G ^ e − τ ^ a l l s ) u r e f − G e − τ d y s d \begin{align}
v &= (Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})u^{\rm ref} - Ge^{-\tau_{\rm dy}s}d
\end{align} v = ( G e − τ all s − G ^ e − τ ^ all s ) u ref − G e − τ dy s d すなわち,公称的には外乱を含む信号
G e − τ d y s d Ge^{-\tau_{\rm dy}s}d G e − τ dy s d のみをフィードバックしている。これは
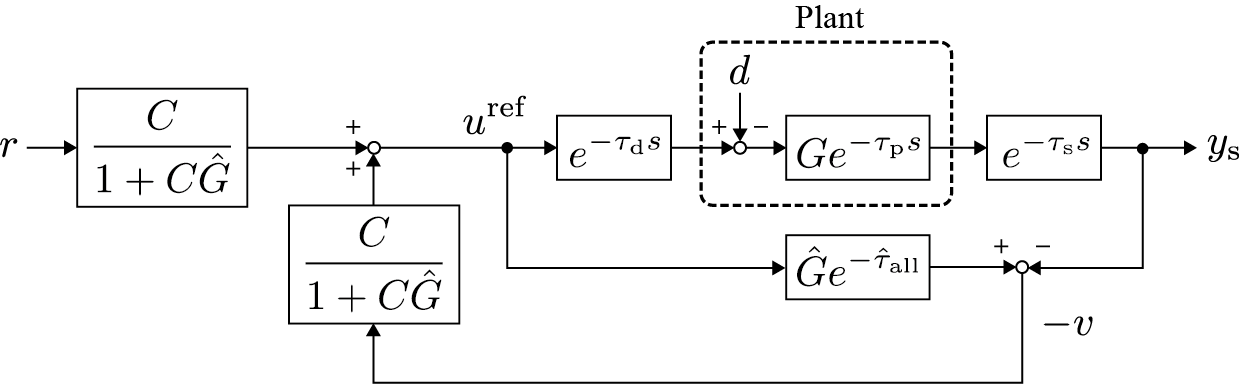
外乱オブザーバを用いた2自由度制御系 と同様な構造となっている。
外乱オブザーバと類似の形式に変形すれば,以下の表現を得る。
上図より,このシステムは構造的には2自由度制御系と見ることができるが,入力
r r r と外乱
d d d について同一のゲインを持つため,入力伝達関数と外乱伝達関数について単一の特性方程式を持つ1自由度制御系となっている。スミス予測器は1自由度制御系の制御器
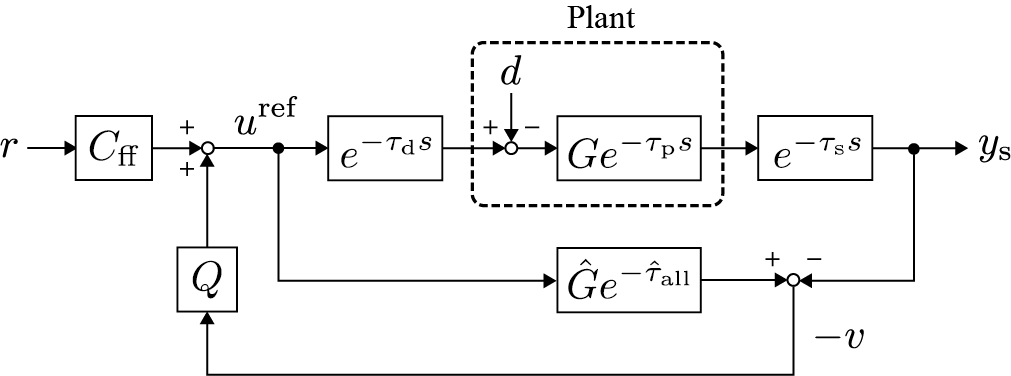
C C C に対して設置することを目的として設計されるが,この前提を踏襲せずに2自由度制御系を設計すれば,以下のような制御系を得ることができる。
このシステムは以下の代数方程式を満たす。
u r e f = C f f r − Q { ( G e − τ a l l s − G ^ e − τ ^ a l l s ) u r e f − G e − τ d y s d } ∴ u r e f = C f f 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) r + Q G e − τ d y s 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) d \begin{align}
u^{\rm ref} &= C_{\rm ff}r - Q\left\{(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})u^{\rm ref} - Ge^{-\tau_{\rm dy}s}d\right\}\\
\therefore u^{\rm ref} &= \frac{C_{\rm ff}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})}r + \frac{QGe^{-\tau_{\rm dy}s}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})}d
\end{align} u ref ∴ u ref = C ff r − Q { ( G e − τ all s − G ^ e − τ ^ all s ) u ref − G e − τ dy s d } = 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) C ff r + 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) QG e − τ dy s d y s = G e − τ d y s ( e − τ d s u r e f − d ) = G C f f 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) e − τ a l l s r − 1 − Q G ^ e − τ ^ a l l s 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) G e − τ d y s d \begin{align}
y_{\rm s} &= Ge^{-\tau_{\rm dy}s}\left(e^{-\tau_{\rm d}s}u_{\rm ref} - d\right)\\
&= \frac{GC_{\rm ff}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})}e^{-\tau_{\rm all}s}r - \frac{1 - Q\hat{G}e^{-\hat{\tau}_{\rm all}s}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})}Ge^{-\tau_{\rm dy}s}d
\end{align} y s = G e − τ dy s ( e − τ d s u ref − d ) = 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) G C ff e − τ all s r − 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) 1 − Q G ^ e − τ ^ all s G e − τ dy s d したがって,このシステムの出力は以下のように記述される。
y = G C f f 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) e − ( τ d + τ p ) s r − 1 − Q G ^ e − τ ^ a l l s 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) G e − τ p s d \begin{align}
y &= \frac{GC_{\rm ff}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})}e^{-(\tau_{\rm d} + \tau_{\rm p})s}r - \frac{1 - Q\hat{G}e^{-\hat{\tau}_{\rm all}s}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})}Ge^{-\tau_{\rm p}s}d
\end{align} y = 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) G C ff e − ( τ d + τ p ) s r − 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) 1 − Q G ^ e − τ ^ all s G e − τ p s d また,公称出力は以下のようになる。
y = G C f f e − ( τ d + τ p ) s r − ( 1 − Q G ^ e − τ ^ a l l s ) G e − τ p s d \begin{align}
y &= GC_{\rm ff}e^{-(\tau_{\rm d} + \tau_{\rm p})s}r - (1 - Q\hat{G}e^{-\hat{\tau}_{\rm all}s})Ge^{-\tau_{\rm p}s}d
\end{align} y = G C ff e − ( τ d + τ p ) s r − ( 1 − Q G ^ e − τ ^ all s ) G e − τ p s d 本方式ではプリアクチュエーションを行うことで参照値追従制御の性能は確保できるが,外乱抑圧特性については課題が残る。外乱抑圧のフィードバックにむだ時間が含まれることから外乱伝達関数に
( 1 − Q G ^ e − τ ^ a l l s ) (1 - Q\hat{G}e^{-\hat{\tau}_{\rm all}s}) ( 1 − Q G ^ e − τ ^ all s ) が入るが,非零の外乱
d d d が発生してから
τ a l l \tau_{\rm all} τ all の時間は補償が入らないことを示しており,その時間区間では
d d d がそのまま印加される挙動を示す。これにより
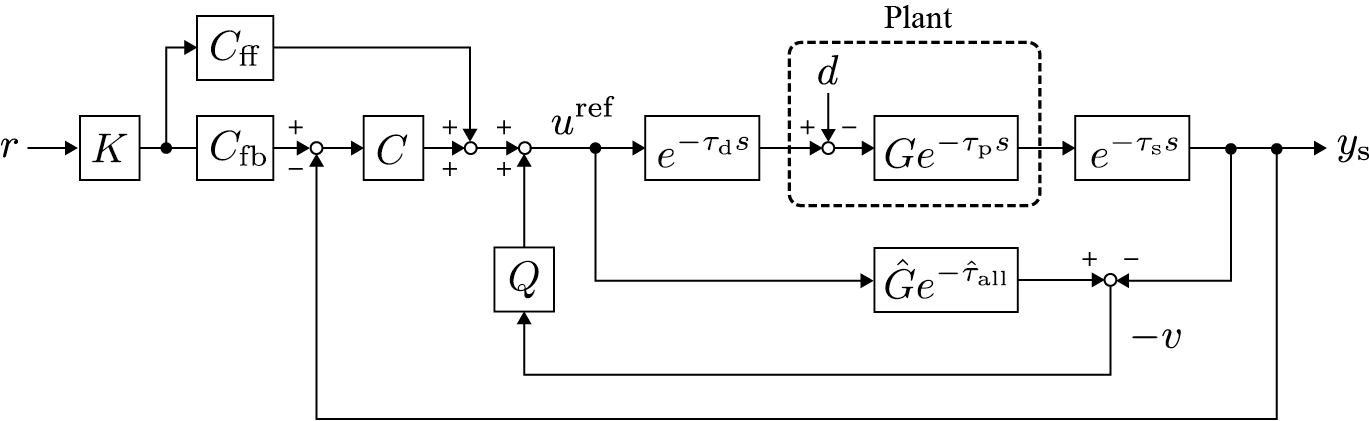
G G G が積分器を含む場合にはこの外乱の影響の積分値が出力に残り続け,定常偏差が生じる。すなわち,むだ時間を含む系では推定外乱のフィードバックを用いたとして,その影響を出力から排除することはできない。これを回避するためには,出力フィードバックを追加した一般化2自由度制御を使用する必要がある。
ただし,
K , C K,\ C K , C は参照値スムーザおよび出力フィードバック制御器を表し,
C f f − 1 C f b = G ^ e − τ ^ a l l s C_{\rm ff}^{-1}C_{\rm fb}=\hat{G}e^{-\hat{\tau}_{\rm all}s} C ff − 1 C fb = G ^ e − τ ^ all s を満たすとする。このシステムは以下の代数方程式を満たす。
u r e f = K C f f r + C ( K C f b r − y s ) − Q { ( G e − τ a l l s − G ^ e − τ ^ a l l s ) u r e f − G e − τ d y s d } = K C f f r + C ( K C f b r − G e − τ d y s ( e − τ d s u r e f − d ) ) − Q { ( G e − τ a l l s − G ^ e − τ ^ a l l s ) u r e f − G e − τ d y s d } = K C f f ( 1 + C G ^ e − τ ^ a l l s ) r − C G e − τ a l l u r e f + C G e − τ d y s d − Q { ( G e − τ a l l s − G ^ e − τ ^ a l l s ) u r e f − G e − τ d y s d } ∴ u r e f = K C f f ( 1 + C G ^ e − τ ^ a l l s ) 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) + C G e − τ a l l r + ( C + Q ) G e − τ d y s 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) + C G e − τ a l l d \begin{align}
u^{\rm ref} &= KC_{\rm ff}r + C(KC_{\rm fb}r - y_{\rm s}) - Q\left\{(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})u^{\rm ref} - Ge^{-\tau_{\rm dy}s}d\right\}\\
&= KC_{\rm ff}r + C(KC_{\rm fb}r - Ge^{-\tau_{\rm dy}s}\left(e^{-\tau_{\rm d}s}u_{\rm ref} - d\right)) - Q\left\{(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})u^{\rm ref} - Ge^{-\tau_{\rm dy}s}d\right\}\\
&= KC_{\rm ff}(1+ C\hat{G}e^{-\hat{\tau}_{\rm all}s})r - CGe^{-\tau_{\rm all}}u^{\rm ref} + CGe^{-\tau_{\rm dy}s}d - Q\left\{(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s})u^{\rm ref} - Ge^{-\tau_{\rm dy}s}d\right\}\\
\therefore u^{\rm ref} &= \frac{KC_{\rm ff}(1+ C\hat{G}e^{-\hat{\tau}_{\rm all}s})}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s}) + CGe^{-\tau_{\rm all}}}r + \frac{(C+Q)Ge^{-\tau_{\rm dy}s}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s}) + CGe^{-\tau_{\rm all}}}d
\end{align} u ref ∴ u ref = K C ff r + C ( K C fb r − y s ) − Q { ( G e − τ all s − G ^ e − τ ^ all s ) u ref − G e − τ dy s d } = K C ff r + C ( K C fb r − G e − τ dy s ( e − τ d s u ref − d ) ) − Q { ( G e − τ all s − G ^ e − τ ^ all s ) u ref − G e − τ dy s d } = K C ff ( 1 + C G ^ e − τ ^ all s ) r − CG e − τ all u ref + CG e − τ dy s d − Q { ( G e − τ all s − G ^ e − τ ^ all s ) u ref − G e − τ dy s d } = 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) + CG e − τ all K C ff ( 1 + C G ^ e − τ ^ all s ) r + 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) + CG e − τ all ( C + Q ) G e − τ dy s d y s = G e − τ d y s ( e − τ d s u r e f − d ) = K G C f f ( 1 + C G ^ e − τ ^ a l l s ) 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) + C G e − τ a l l e − τ a l l s r − 1 − Q G ^ e − τ ^ a l l s 1 + Q ( G e − τ a l l s − G ^ e − τ ^ a l l s ) + C G e − τ a l l d \begin{align}
y_{\rm s} &= Ge^{-\tau_{\rm dy}s}\left(e^{-\tau_{\rm d}s}u_{\rm ref} - d\right)\\
&= \frac{KGC_{\rm ff}(1+ C\hat{G}e^{-\hat{\tau}_{\rm all}s})}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s}) + CGe^{-\tau_{\rm all}}}e^{-\tau_{\rm all}s}r - \frac{1 - Q\hat{G}e^{-\hat{\tau}_{\rm all}s}}{1+Q(Ge^{-\tau_{\rm all}s} - \hat{G}e^{-\hat{\tau}_{\rm all}s}) + CGe^{-\tau_{\rm all}}}d
\end{align} y s = G e − τ dy s ( e − τ d s u ref − d ) = 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) + CG e − τ all K G C ff ( 1 + C G ^ e − τ ^ all s ) e − τ all s r − 1 + Q ( G e − τ all s − G ^ e − τ ^ all s ) + CG e − τ all 1 − Q G ^ e − τ ^ all s d また,公称性能は以下のようになる。
y s = K G C f f e − τ a l l s r − 1 1 + C G e − τ a l l ( 1 − Q G ^ e − τ ^ a l l s ) G e − τ p s d \begin{align}
y_{\rm s} &= KGC_{\rm ff}e^{-\tau_{\rm all}s}r - \frac{1}{1 + CGe^{-\tau_{\rm all}}}(1 - Q\hat{G}e^{-\hat{\tau}_{\rm all}s})Ge^{-\tau_{\rm p}s}d
\end{align} y s = K G C ff e − τ all s r − 1 + CG e − τ all 1 ( 1 − Q G ^ e − τ ^ all s ) G e − τ p s d 外乱伝達関数の特性多項式にむだ時間が含まれているが,これは出力フィードバックの一巡伝達関数にむだ時間が含まれるため避けられない。ただし,主目的が直流から低周波数までの外乱抑圧である場合には,低いゲイン設定で外乱抑圧が可能なため大きな問題とはならない。この出力フィードバック制御器の設計はむだ時間の影響によって極配置が困難であるため,ナイキスト線図を用いて行うことが望ましい。
上記の表現ではフィードフォワードとフィードバックを独立に設計することが可能であるが,
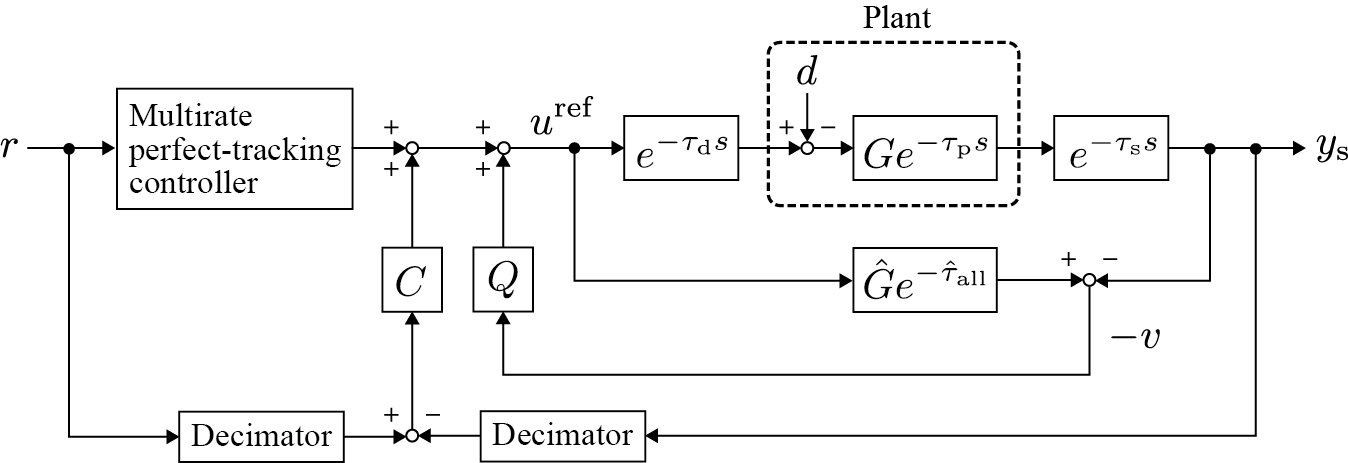
プリアクチュエーション完全追従制御 を使用したフィードフォワード入力を行えば,
K = 1 , C f b = 1 K=1, C_{\rm fb}=1 K = 1 , C fb = 1 となりブロック線図は以下のようになる。
この構造を採用することで主問題は外乱抑圧制御器の設計となるが,推定外乱フィードバックと出力フィードバックの独立した設計自由度が存在するため,外乱の特性を考慮した制御器設計が可能となる。
スミス予測器は,追従制御と誤差抑圧を一括で行う1自由度フィードバック制御器に併設することで,予測入力(フィードフォワード)と内部モデル制御(フィードバック)の作用を分割して与える。
すなわち,追従制御に関してはむだ時間の影響を排除することができるが,モデル誤差が存在する場合には性能劣化が大きく,また外乱抑圧に関してもむだ時間の影響を排除できない。
これは外乱が未知入力であるためフィードバック制御による抑圧が必要であること,かつ外乱から出力までの一巡伝達関数にむだ時間が含まれることに起因する。
「むだ時間の補償」という文脈でスミス予測器が多く使用されるが,これはプリアクチュエーションによって実現可能な参照値追従に留まり,外乱抑圧においてむだ時間の影響を補償することは原理的に難しい。
外乱が因果的でありその予測値が利用可能である場合に限り,フィードフォワード入力により外乱の影響を相殺することが望ましい。